Humane robots van Galbot spelen autonoom tenniswedstrijd
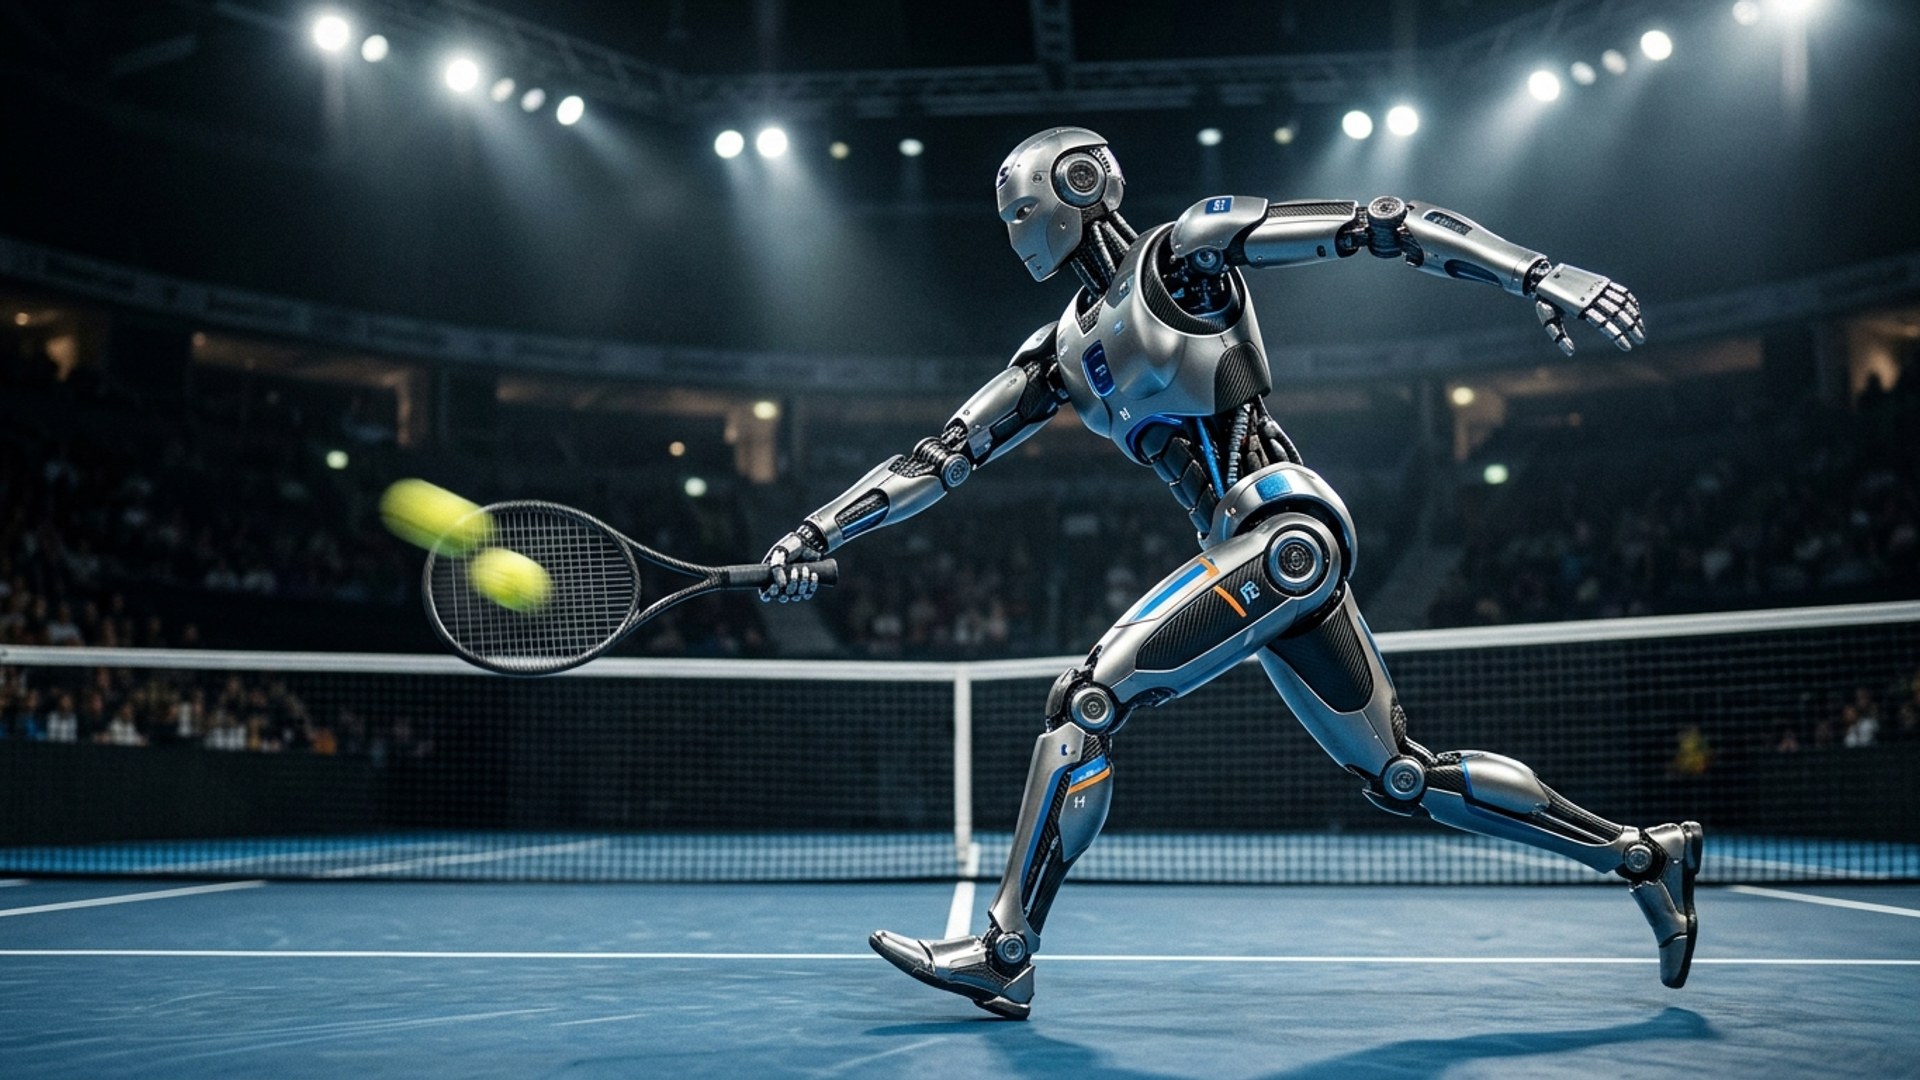
De uit Peking afkomstige robotica-onderneming Galbot heeft tijdens een openingstoernooi een live tenniswedstrijd gespeeld tegen menselijke tegenstanders. De humanoïde machines slaagden erin om meer dan honderd opeenvolgende rally's te voltooien door de snelle balbewegingen te volgen en hun positie op de baan te bepalen.
Tijdens de openingsceremonie van een internationaal evenement voor humanoïde robots hebben machines van de fabrikant Galbot een demonstratiewedstrijd gespeeld tegen mensen. De robots moesten in real-time reageren op de snelle verplaatsingen van een tennisbal en zelfstandig over de baan bewegen om de rally gaande te houden. Volgens de makers resulteerde dit in een reeks van meer dan honderd opeenvolgende slagen.
De opmars van fysieke robotica
Het aansturen van robots in dynamische, onvoorspelbare fysieke omgevingen geldt als een grote uitdaging binnen de kunstmatige intelligentie. Waar AI zich lange tijd vooral manifesteerde in tekst en beeld, vraagt robotica om een combinatie van computer vision, sensorfusie en motorische besturing. Het spelen van een sport als tennis vereist dat systemen bliksemsnel beslissingen nemen op basis van visuele invoer, een ontwikkeling die laat zien hoe ver de integratie van software en hardware inmiddels is gevorderd.
Deze samenvatting is gebaseerd op een origineel artikel van Unite.AI. Lees het volledige, originele bericht bij de bron.
Lees het originele artikelAchtergrond bij dit bericht
- Humanoïde robots: hoever zijn ze?Waarom robots met armen en benen ineens overal in het nieuws zijn, wat ze echt kunnen, en wat er nog niet werkt.
- Wat is computer vision?Hoe AI beelden 'ziet' en herkent — van gezichtsherkenning tot kwaliteitscontrole.
- AI koppelen aan je eigen software: wat komt daar bij kijken?Van chatvenster naar iets dat echt in je werkproces zit. De zes dingen die je moet regelen, en de twee waar het meestal op stuk loopt.